Animal Rehabilitation
Extraction of canine gait characteristics using a mobile gait analysis system based on inertial measurement units
Extraction of canine gait characteristics using a mobile gait analysis system based on inertial measurement units
- 저자: Altermatt M; Kalt D; Blättler P; Schkommodau E
- 출처: - (2023)
- DOI/링크: https://doi.org/10.1016/j.vas.2023.100301
- 연구 계열: Topics/Animal Rehabilitation
- 게재일: 2023-09-01
TL;DR
개 2마리에서 IMU 기반 단순 알고리즘으로 관절 가동범위와 발의 지면 접촉·이탈 시점을 추정했다. 광학 기준 대비 관절각 RMSE는 1.8–3.9°였고, 접촉·이탈 시점의 평균 차이는 각각 -0.01–0.04 s와 0.01–0.06 s로 보고했다. 임상 적용에는 다양한 개체와 보행 상태에서 추가 검증이 필요한 단계이다.
1. 연구 배경 및 동기
- 다루는 문제: 객관적 보행 분석은 진단, 치료 결정과 재활 효과 평가에 활용되는 방법이다. 기존 광학 추적·힘판 시스템은 비용, 설치 공간과 적응 시간 때문에 일상 진료에서 사용하기 어려운 장비이다.
- 기존의 공백 / 왜 필요한가: IMU로 관절 가동범위와 보행 단계를 추출하는 단순한 접근법의 정확도를 평가할 필요가 있었다.
2. 관련 연구
- 기존 연구 흐름: 기존 연구는 개의 IMU 기반 운동학 측정과 광학 측정 사이의 높은 관련성을 보고했다. IMU 보행 분석의 민감도와 반복성도 보고했으나 임상 활용을 위한 추가 개발을 제안했다.
- 이 논문의 위치: 상완과 대퇴에 부착한 센서의 각속도 적분과 극값 검출로 보행 특성을 추출했다. 동일한 보행을 광학 추적과 영상으로 동시에 기록해 두 알고리즘을 평가했다.
3. 핵심 기여
- 각속도 적분과 필터링을 이용한 어깨·엉덩관절 가동범위 추정법을 평가했다.
- 적분 신호의 최솟값·최댓값으로 발의 지면 접촉·이탈 시점을 검출했다.
- 광학 추적 및 수동 영상 표시와 비교해 각도·시간 오차를 정량화했다.
4. 제안 방법론
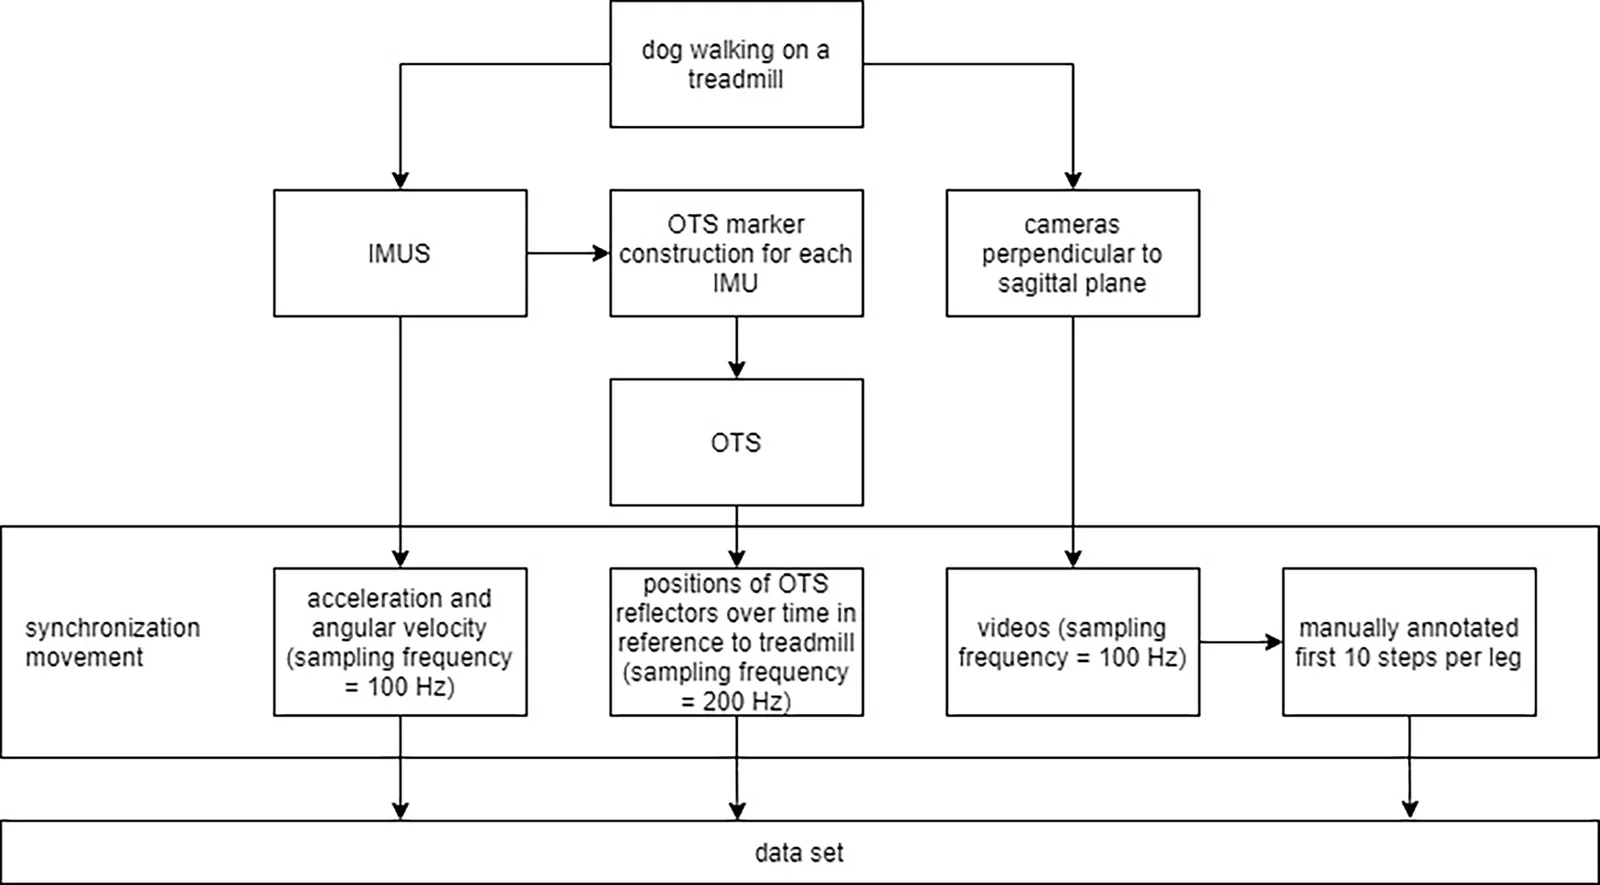
- 전체 접근 논리: 트레드밀 보행을 IMU, 광학 추적 시스템과 영상 카메라로 동시에 측정했다. IMU 기반 관절각·가동범위는 광학 추적값과, 지면 접촉·이탈 시점은 수동 영상 표시와 비교했다.
- 단계:
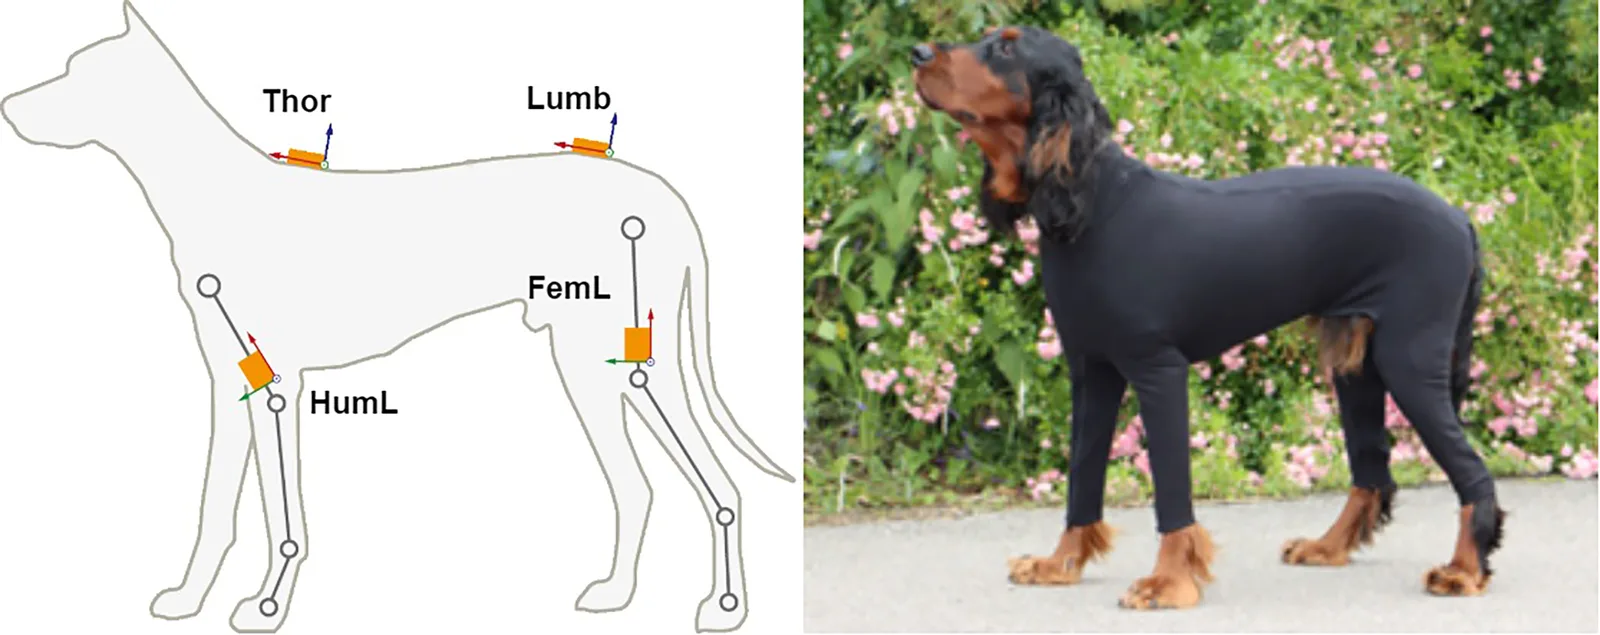
- 센서 조끼로 IMU 6개를 부착하고 급격한 동기화 동작으로 세 측정 시스템의 시간을 맞췄다.
- 다리 센서의 z축 각속도를 누적 적분하고 3차 Chebyshev 고역통과 필터(차단주파수 1.2 Hz)로 오프셋과 드리프트를 제거했다.
- 상호상관으로 각도 신호의 시간 차이를 보정하고, 측정별·다리별 40보를 선택해 가동범위, RMSE와 Pearson 상관계수를 계산했다.
- 적분 신호의 최솟값을 초기 접촉, 최댓값을 최종 접촉으로 검출하고 측정별·다리별 9보의 수동 영상 표시와 비교했다.
5. 실험 설정
| 항목 | 내용 |
|---|---|
| 대상/재료 | 임상 검사로 알려진 질환이 없음을 확인한 수컷 개 2마리: A는 7세 Labrador retriever, B는 11세 Altdeutscher Tiger. 각도 분석은 다리별 A 120주기·B 160주기, 접촉 시점 분석은 다리별 A 27보·B 36보이다. |
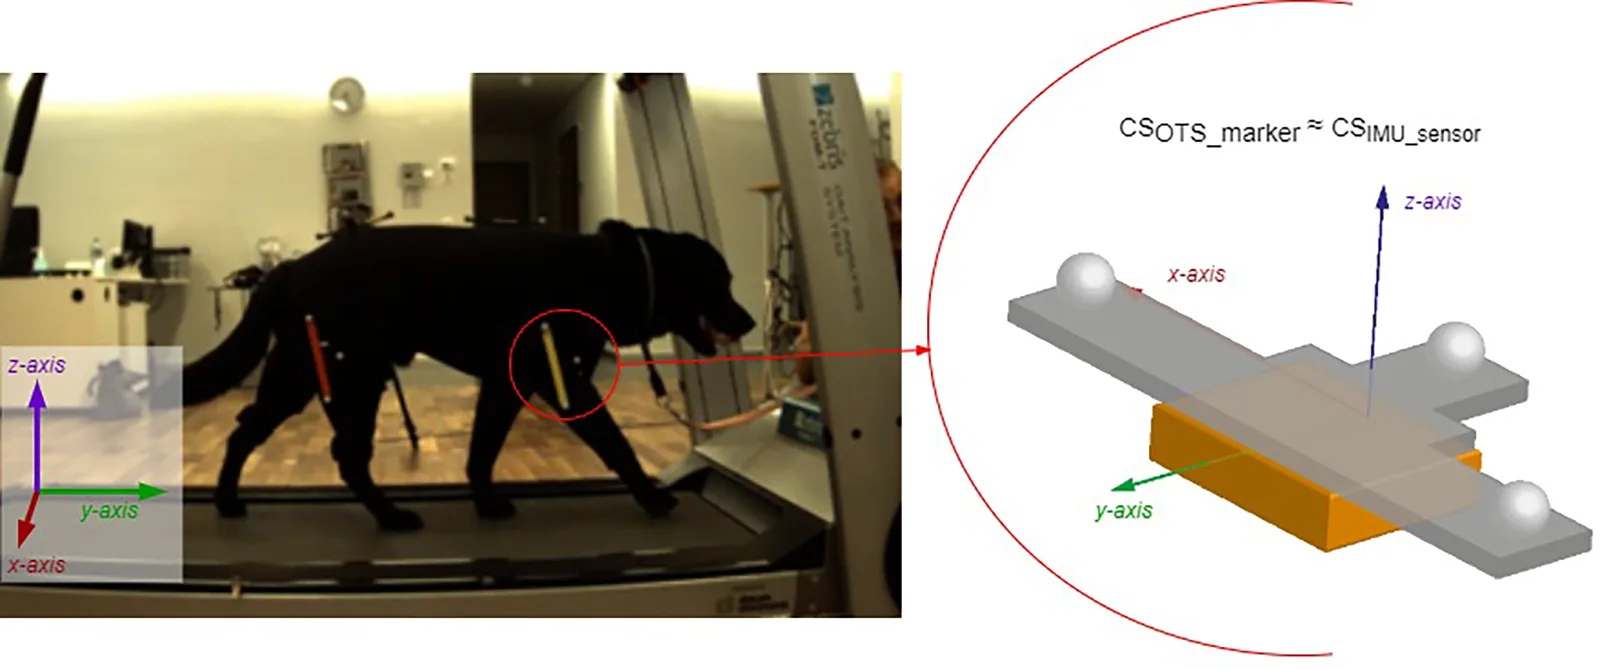
| 처리 조건 | 트레드밀 적응 약 20–30 s 후 3.5–4.0 km/h로 걷게 했다. 개체당 최소 3회, 회당 1분 측정했다. IMU는 양측 상완·대퇴, 흉추·요추 부위에 부착했다. |
| 대조군 | 관절각·가동범위 기준은 Vicon 광학 추적 시스템, 지면 접촉·이탈 시점 기준은 수동 영상 표시이다. |
| 측정 방법 | LupoGait IMU 6개로 가속도·각속도를 100 Hz로 기록했다. 광학 추적은 카메라 6대로 200 Hz, 양측 영상은 카메라 2대로 100 Hz로 기록했다. 관절각 상관계수·RMSE, 가동범위 차이, 접촉·이탈 시간 차이와 보행 주기 대비 차이를 계산했다. |
6. 실험 결과 분석
| 지표 | 변화(Δ) | 조건 · 유의성 |
|---|---|---|
| 관절각 Pearson 상관계수 | 0.94–0.98 | IMUS vs OTS, 개 2마리·네 다리 |
| 보행 주기당 관절각 평균 RMSE | 1.8–3.9° | IMUS vs OTS |
| 왼쪽 어깨 평균 가동범위 | A: 25 vs 28°; B: 22 vs 26° | IMUS vs OTS |
| 오른쪽 어깨 평균 가동범위 | A: 24 vs 26°; B: 21 vs 23° | IMUS vs OTS |
| 왼쪽 엉덩관절 평균 가동범위 | A: 34 vs 37°; B: 26 vs 31° | IMUS vs OTS |
| 오른쪽 엉덩관절 평균 가동범위 | A: 28 vs 33°; B: 27 vs 29° | IMUS vs OTS |
| 평균 가동범위 오차 | A: 2.5–5.6°; B: 1.4–2.6° | IMUS vs OTS |
| 초기 접촉 시점 평균 차이 | -0.01–0.04 s | IMUS 검출 vs 수동 영상 표시 |
| 최종 접촉 시점 평균 차이 | 0.01–0.06 s | IMUS 검출 vs 수동 영상 표시 |
| 보행 주기 대비 접촉·이탈 검출 차이 | 2–9% | IMUS 검출 vs 수동 영상 표시 |
제안 기전(인과 사슬):
IMU 내부 필터링 → 각속도 극값 완화 → 최대 각도 과소추정 가능성. 센서 z축 정렬 오차 → 각속도 성분이 다른 축으로 분산 → z축 적분 기반 가동범위 과소추정 가능성.
7. 비판적 평가
강점
- 동일한 보행을 세 시스템으로 동시에 측정했다.
- 각도와 접촉 시점을 각각 광학 추적과 영상 기준으로 검증했다.
- 두 개체의 네 다리에서 여러 보행 주기를 분석했다.
한계 · 의문
- 질환이 없는 개 2마리만 평가해 품종·체형·질환·보행 형태에 따른 정확도 차이를 확인하지 못했다.
- 수동 영상 표시가 접촉 시점의 체계적 시간 차이를 유발했을 가능성이 있다.
- 센서 부착 위치의 재현성을 검증하지 않았다.
8. 향후 연구 방향
- 개체 수를 늘리고 품종·크기·체중·체형에 따른 정확도 차이를 평가한다.
- 다양한 보행 형태와 질환에서 알고리즘을 검증한다.
- 센서 부착 위치의 재현성을 검증하고 압력 센서 트레드밀로 접촉 시점 평가의 객관성을 높인다.
9. 결론
단순한 IMU 알고리즘으로 개의 관절 가동범위와 지지기·유각기를 추출할 수 있음을 확인했다. 진단 활용에는 더 많은 개체, 다양한 보행·질환과 센서 부착 재현성에 대한 검증이 필요한 단계이다.
Keywords
inertial measurement unit, canine gait, range of motion, stance phase, swing phase, optical tracking, treadmill
원문 그림
원문 그림 · 라이선스: cc-by