Animal Rehabilitation
External mechanical perturbations challenge postural stability in dogs
External mechanical perturbations challenge postural stability in dogs
- 저자: Lutonsky C; Peham C; Mucha M; Reicher B; Gaspar R; Tichy A; Bockstahler B
- 출처: - (2023)
- DOI/링크: https://doi.org/10.3389/fvets.2023.1249951
- 연구 계열: Topics/Animal Rehabilitation
- 투고일: 2023-06-29
TL;DR
건강한 개 13마리를 대상으로 모터 구동 플랫폼을 이용한 외부 기계적 교란이 자세 안정성(COP 파라미터)에 미치는 영향을 조사한 결과, 진폭 증가가 속도 증가보다 더 큰 불안정을 유발했으며 최고 강도 조합은 개들이 잘 견디지 못했다. 개는 내외측(mediolateral) 방향에서 더 불안정한 것으로 나타났다.
1. 연구 배경 및 동기
- 다루는 문제: 자세 안정성(PS)은 중추신경계의 시각·체성감각·전정계 상호작용으로 유지되며, 압력중심(COP)은 수의학에서도 정적 자세 평가에 활용되어 왔다. 사람 의학에서는 모터 구동 플랫폼 등 외부 기계적 교란을 이용해 동적 균형 능력을 평가하는 연구가 다수 존재한다.
- 기존의 공백 / 왜 필요한가: 개에서는 정적 자세 측정(quiet standing)만 주로 연구되었고, 외부 기계적 교란을 이용한 동적 균형 검사 및 COP 변화 연구는 수행된 바 없다.
2. 관련 연구
- 기존 연구 흐름: 기존 수의학 연구는 건강한 개·노령견·파행견의 정지 자세 COP, 그리고 보행 중 COP를 측정했으며, 사람 의학에서는 모터 플랫폼·허리 당김·단일다리 자세 등 다양한 교란 기법으로 PS를 평가해왔다.
- 이 논문의 위치: 이 연구는 개를 대상으로 균형 훈련 장치(모터 구동 플랫폼)의 효과를 COP로 정량화한 최초의 연구로, 향후 재활 훈련 강도 설정의 근거를 제공한다.
3. 핵심 기여
- 모터 구동 플랫폼의 속도·진폭 설정이 개의 COP 파라미터에 미치는 영향을 최초로 정량화
- 진폭이 속도보다 자세 안정성에 더 큰 영향을 미침을 입증
- 개에서 내외측 방향이 두개미측 방향보다 더 불안정함을 확인
- 재활·훈련 프로그램 설계를 위한 단계적 강도 설정 가이드라인 제시
4. 제안 방법론
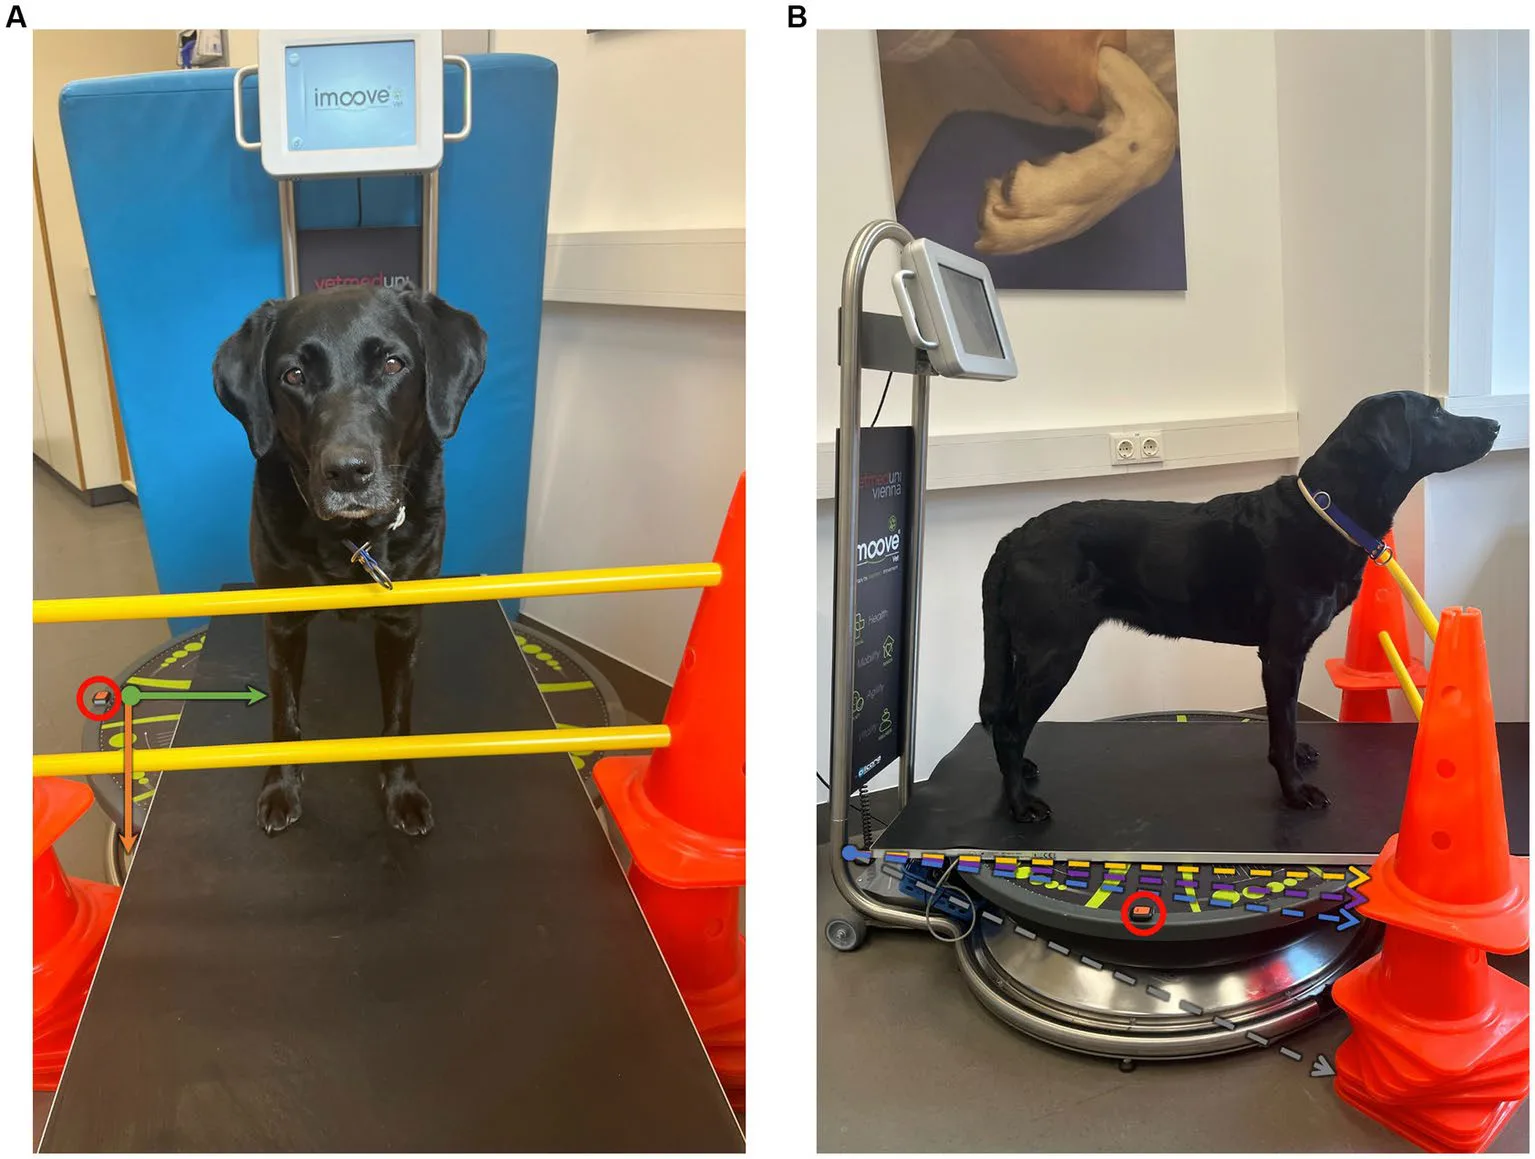
- 전체 접근 논리: 건강한 성견에게 압력측정판이 장착된 모터 구동 플랫폼 위에서 정지 자세 측정과 6가지 강도(속도·진폭 조합)의 교란 조건을 적용하여 COP 파라미터 변화를 선형혼합모형으로 비교했다.
- 단계:
- 보행·속보 시 대칭지수(SI)로 파행 여부 확인 후 건강견 13마리 선정
- 압력측정판 위 정지 자세(standing)로 기준 측정
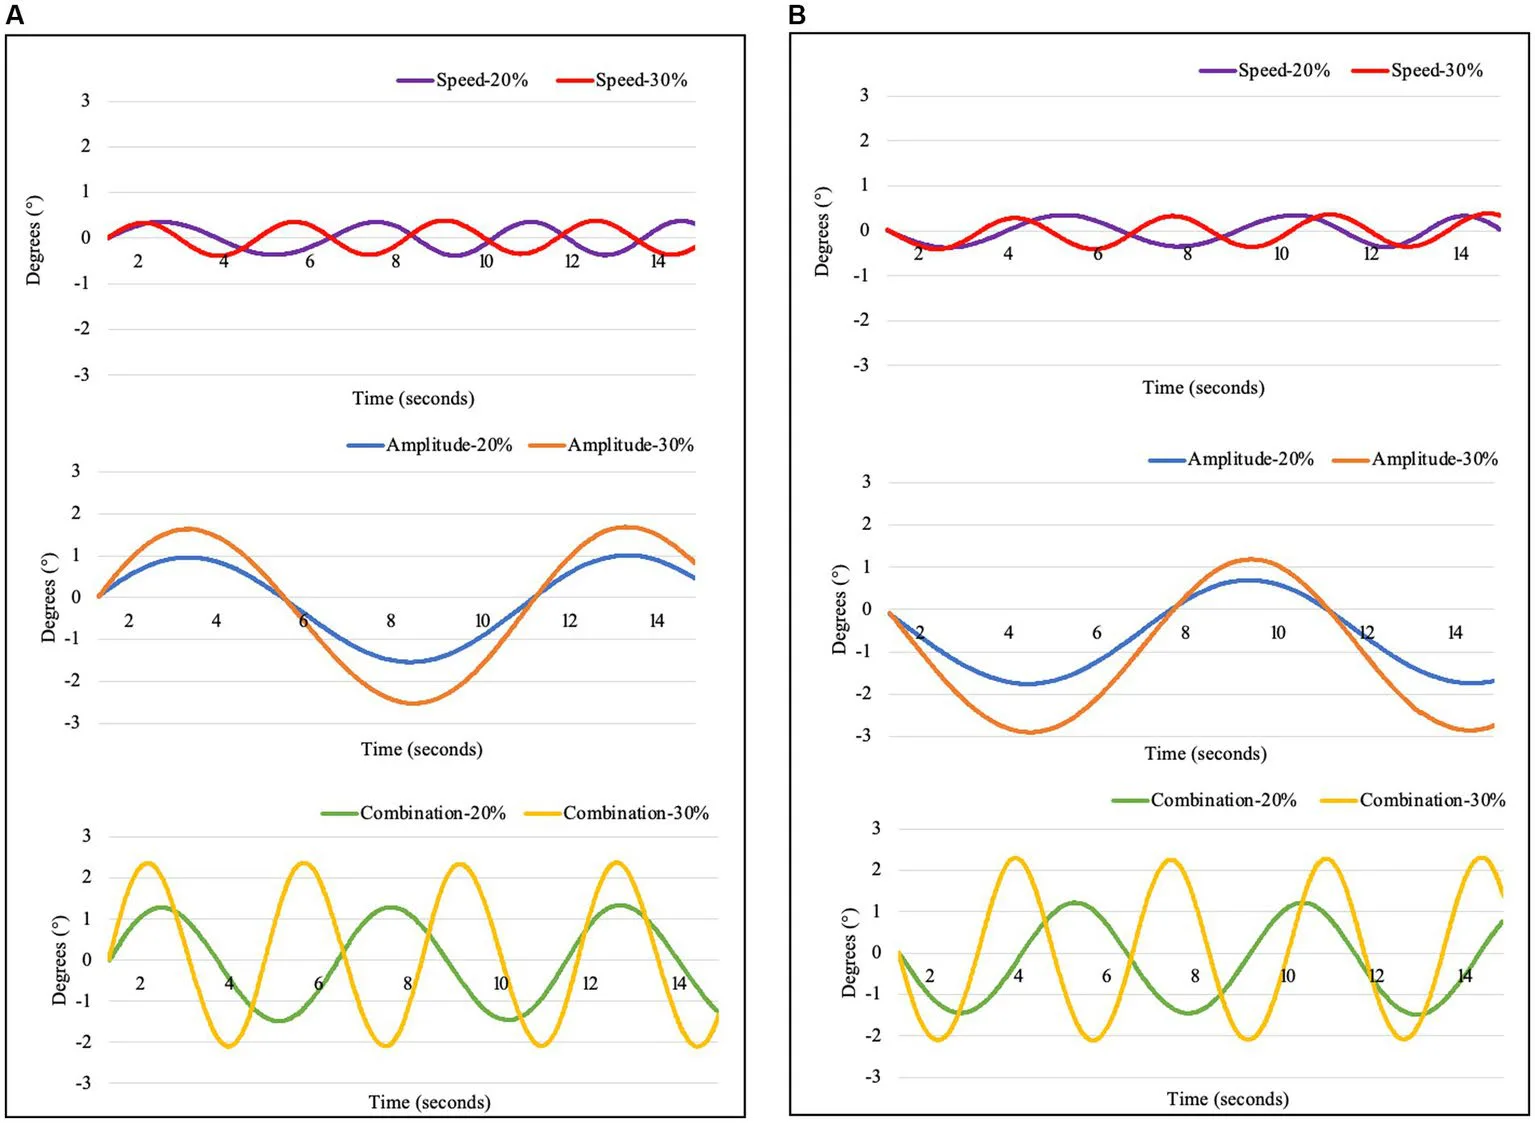
- 모터 플랫폼에서 속도(20%,30%), 진폭(20%,30%), 조합(20%,30%) 6개 조건 무작위 적용, 각 1분씩 3회 반복, 3일에 나누어 측정
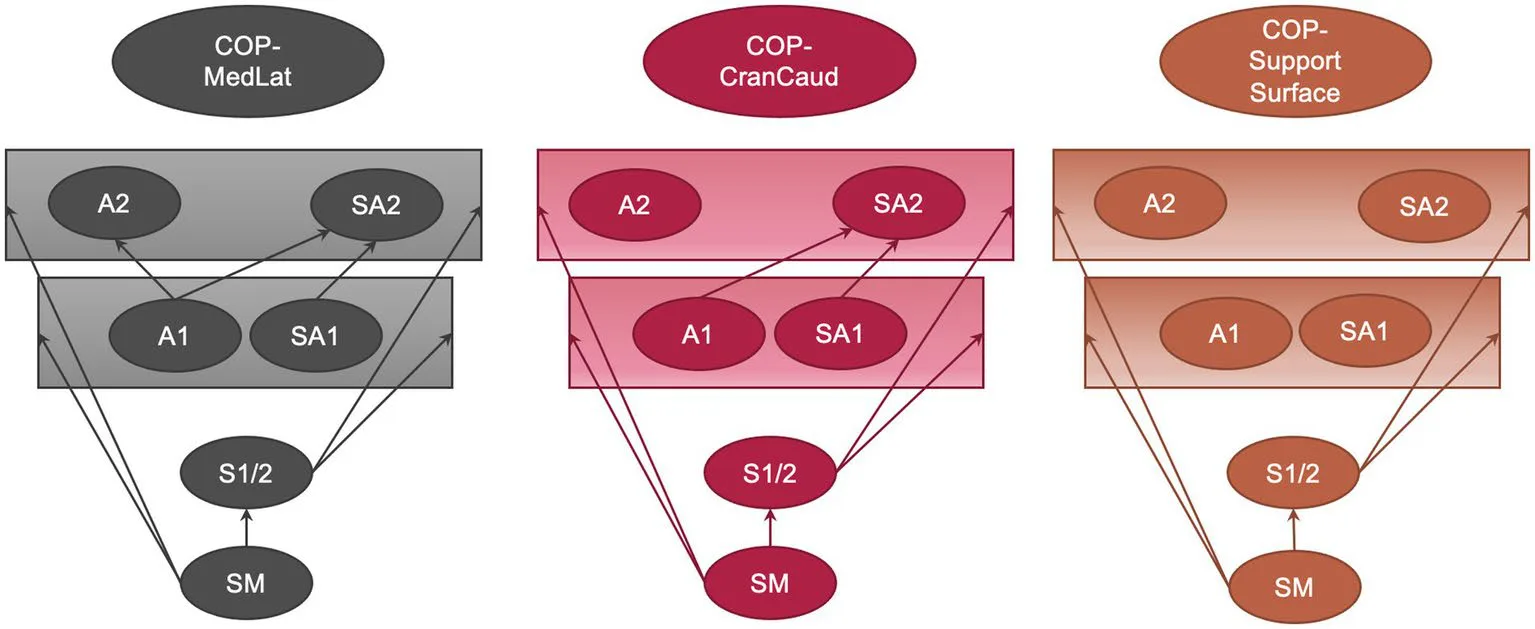
- COP-MedLat, COP-CranCaud, 지지면적, statokinesiogram length, length in function of surface, COP speed 산출 후 선형혼합모형 및 Sidak 보정으로 조건 간 비교
5. 실험 설정
| 항목 | 내용 |
|---|---|
| 대상/재료 | 건강한 성견 13마리(혼합견종 포함, 평균 연령 4.29±2.15세, 체중 22.18±4.14kg) |
| 처리 조건 | 정지 자세(기준) 대비 속도-20%, 속도-30%, 진폭-20%, 진폭-30%, 조합-20%, 조합-30%의 6가지 모터 플랫폼 교란 조건 |
| 대조군 | 모터 플랫폼 중립 위치에서의 표준 정지 자세 측정 |
| 측정 방법 | 압력측정판 기반 COP-MedLat, COP-CranCaud, 지지면적(support surface), statokinesiogram length, length in function of surface, COP speed |
6. 실험 결과 분석
| 지표 | 변화(Δ) | 조건 · 유의성 |
|---|---|---|
| COP-MedLat, COP-CranCaud, 지지면적 | 정지 자세 대비 거의 모든 조건에서 유의하게 증가 | Combination-30% 제외 전 조건 p<0.05 |
| 진폭 vs 속도 효과 | 진폭 증가가 속도 증가보다 더 큰 불안정 유발 | 속도 조건 간(Speed-20% vs 30%) 유의차 없음 |
| Combination-30% 내약성 | 13마리 중 9마리만 유효 측정 완료, 잘 견디지 못함 | 최고 강도 조합 |
| COP-MedLat vs COP-CranCaud | 정지·저진폭 조건에서는 CranCaud가 유의하게 큼, 고진폭 조건에서는 유의차 없음 | 진폭 증가 시 내외측 방향 불안정성 부각 |
제안 기전(인과 사슬):
외부 기계적 교란(진폭·속도 증가) → 지지기저면(base of support) 초과 위험 증가 → 보호성 스텝 및 COP 변위 증가 → 자세 안정성 저하
7. 비판적 평가
강점
- 모터 플랫폼을 이용한 개 대상 균형 훈련 효과를 COP로 정량화한 최초 연구
- 엄격한 포함기준(대칭지수<3%, 체형·연령·체중 제한)으로 건강한 표본 확보
- 선형혼합모형과 다중비교 보정을 통한 통계적 엄밀성
한계 · 의문
- 표본 크기가 13마리로 작음
- 체중·키·몸길이 등 체형 차이가 COP 결과에 영향을 줄 수 있음
- 예측 가능한(sinusoidal) 교란만 사용되어 불예측 교란 반응은 평가하지 못함
8. 향후 연구 방향
- 노령견·정형외과적/신경학적 질환견을 대상으로 동일 교란 조건의 효과 평가
- 근전도(EMG)를 병행하여 교란 예측 시 근활성 전략 분석
- 예측 불가능한 교란 조건을 추가하여 사람과의 반응 유사성 검증
9. 결론
모터 구동 플랫폼을 이용한 외부 기계적 교란은 개의 자세 안정성을 유의하게 저하시키며, 진폭 증가가 속도 증가보다 더 강한 효과를 가진다. 최고 강도 조합(Combination-30%)은 개들이 잘 견디지 못해 권장되지 않으며, 개는 내외측 방향에서 상대적으로 더 불안정함을 시사한다.
Keywords
postural stability, center of pressure, balance training, motorized platform, dogs, posturography, rehabilitation
원문 그림
원문 그림 · 라이선스: cc-by