Animal Behavior
Mode-dependent differences in kinetic and selected temporospatial gait parameters in healthy cats walking on a pressure-sensitive treadmill: a pilot study
Mode-dependent differences in kinetic and selected temporospatial gait parameters in healthy cats walking on a pressure-sensitive treadmill: a pilot study
- 저자: M. Mille; Dorothea Weissig; Britta Dobenecker; E. Mille; Y. Zablotski; S. Lauer
- 출처: Frontiers in veterinary science (2026)
- DOI/링크: https://doi.org/10.3389/fvets.2026.1816089
- 연구 계열: Topics/Animal Behavior
- 투고일: 2026-02-23
TL;DR
건강한 성묘 10마리를 압력 감지 트레드밀의 정지(standing) 모드와 구동(running) 모드에서 비교한 결과, 보폭, 보폭 너비, 뒷다리 시간 변수는 두 모드 간 차이가 없었다. 반면 최대 수직력(PVF)과 수직 충격량(VI), 앞다리 입각기·유각기 시간은 유의하게 달라 같은 모드 안에서만 해석해야 한다.
1. 연구 배경 및 동기
- 다루는 문제: 고양이는 행동 특성과 환경 민감성, 협조도 때문에 주관적 보행 평가가 어렵고 경미한 파행은 육안으로 놓치기 쉽다. 압력 감지 보행로가 주로 쓰였으나 속도 변동, 좁은 측정 구간, 낮은 시행 효율이 한계이다.
- 기존의 공백 / 왜 필요한가: 트레드밀 보행 변수를 보행로 기반 지상 보행 변수와 직접 비교할 수 있는지 알려지지 않았고, 고양이에서 트레드밀 모드 간 운동역학 변수 비교는 없었다.
2. 관련 연구
- 기존 연구 흐름: 개에서는 트레드밀과 지상 보행의 변수가 달라 서로 대체할 수 없다고 보고되었다. 고양이의 트레드밀 연구는 대부분 신경생리 실험이었고, 최근 압력 감지 트레드밀이 건강한 고양이에서 반복성과 신뢰도 있는 측정을 제공함이 보고되었다.
- 이 논문의 위치: 같은 측정 시스템 내에서 벨트가 정지한 모드를 보행로의 대용으로 삼아, 교차 보정 문제 없이 고양이의 정지·구동 트레드밀 모드를 처음 체계적으로 비교한 예비 연구이다.
3. 핵심 기여
- 건강한 고양이에서 정지 모드와 구동 모드의 운동역학·시간공간 보행 변수를 처음 체계적으로 비교함
- 보폭, 보폭 너비, 뒷다리 시간 변수는 모드 간 비슷하고 PVF·VI·앞다리 시간 변수는 달라진다는 모드 의존적 차이를 제시함
- 임상·종단 평가에서 트레드밀 모드를 일정하게 유지해야 한다는 실무 권고를 제시함
4. 제안 방법론
- 전체 접근 논리: 같은 고양이가 첫 세션에는 정지 모드에서 보행 속도를 정하고, 두 번째 세션에는 그 속도의 구동 모드에서 측정하는 교차 설계로 모드 효과만 비교했다.
- 단계:
- 1차 세션: 정지 모드(고정 벨트)에서 2분씩 5회 유효 시행을 기록하고 개체별 평균 보행 속도를 산출한 뒤, 같은 세션에서 구동 트레드밀에 적응시킴
- 2차 세션(약 2주 후): 개체별 속도로 구동 모드에서 같은 방식으로 기록하고, 영상으로 일관된 보행 구간만 선택(정지 모드는 시행당 2~4회 보행 주기, 구동 모드는 시행당 3회 연속 주기)
- PVF, VI, 보폭, 유각기·입각기 시간, 보폭 너비, 좌우 대칭 지수를 계산하고 좌우 다리를 앞다리와 뒷다리로 합쳐 분석
- 개체를 임의효과, 트레드밀 모드를 고정효과로 한 로버스트 선형 혼합효과모형(R 4.4.3)과 Tukey 보정 쌍별 비교로 p < 0.05 판정
5. 실험 설정
| 항목 | 내용 |
|---|---|
| 대상/재료 | 15마리 중 두 조건을 모두 완료한 건강한 성묘 10마리(고객 소유 6마리, 뮌헨대 사육 4마리). 평균 체중 4.6 ± 0.4 kg, 평균 연령 5.6 ± 1.3세, 수컷 9마리와 중성화 암컷 1마리, European Shorthair 8마리·European Longhair 1마리·British Shorthair 1마리 |
| 처리 조건 | 압력 감지 트레드밀(FDM-T-CanidGait, zebris, 9,216개 용량형 센서, 100 Hz)에서 정지 모드(고정 벨트)와 구동 모드(이동 벨트, 개체별 평균 속도 2.32 ± 0.32 km/h), 각 모드 2분 시행 5회. 포함 기준은 체중 > 4.0 kg, BCS 4~6/9, 연령 > 24개월 |
| 대조군 | 같은 고양이가 두 모드를 모두 수행하는 교차 설계(정지 모드 기준) |
| 측정 방법 | PVF(N), VI(Ns), 입각기·유각기 시간(보행 주기 %), 보폭(보행 주기 %), 보폭 너비(cm), PVF·VI 대칭 지수. 영상 동기 검증 |
6. 실험 결과 분석
| 지표 | 변화(Δ) | 조건 · 유의성 |
|---|---|---|
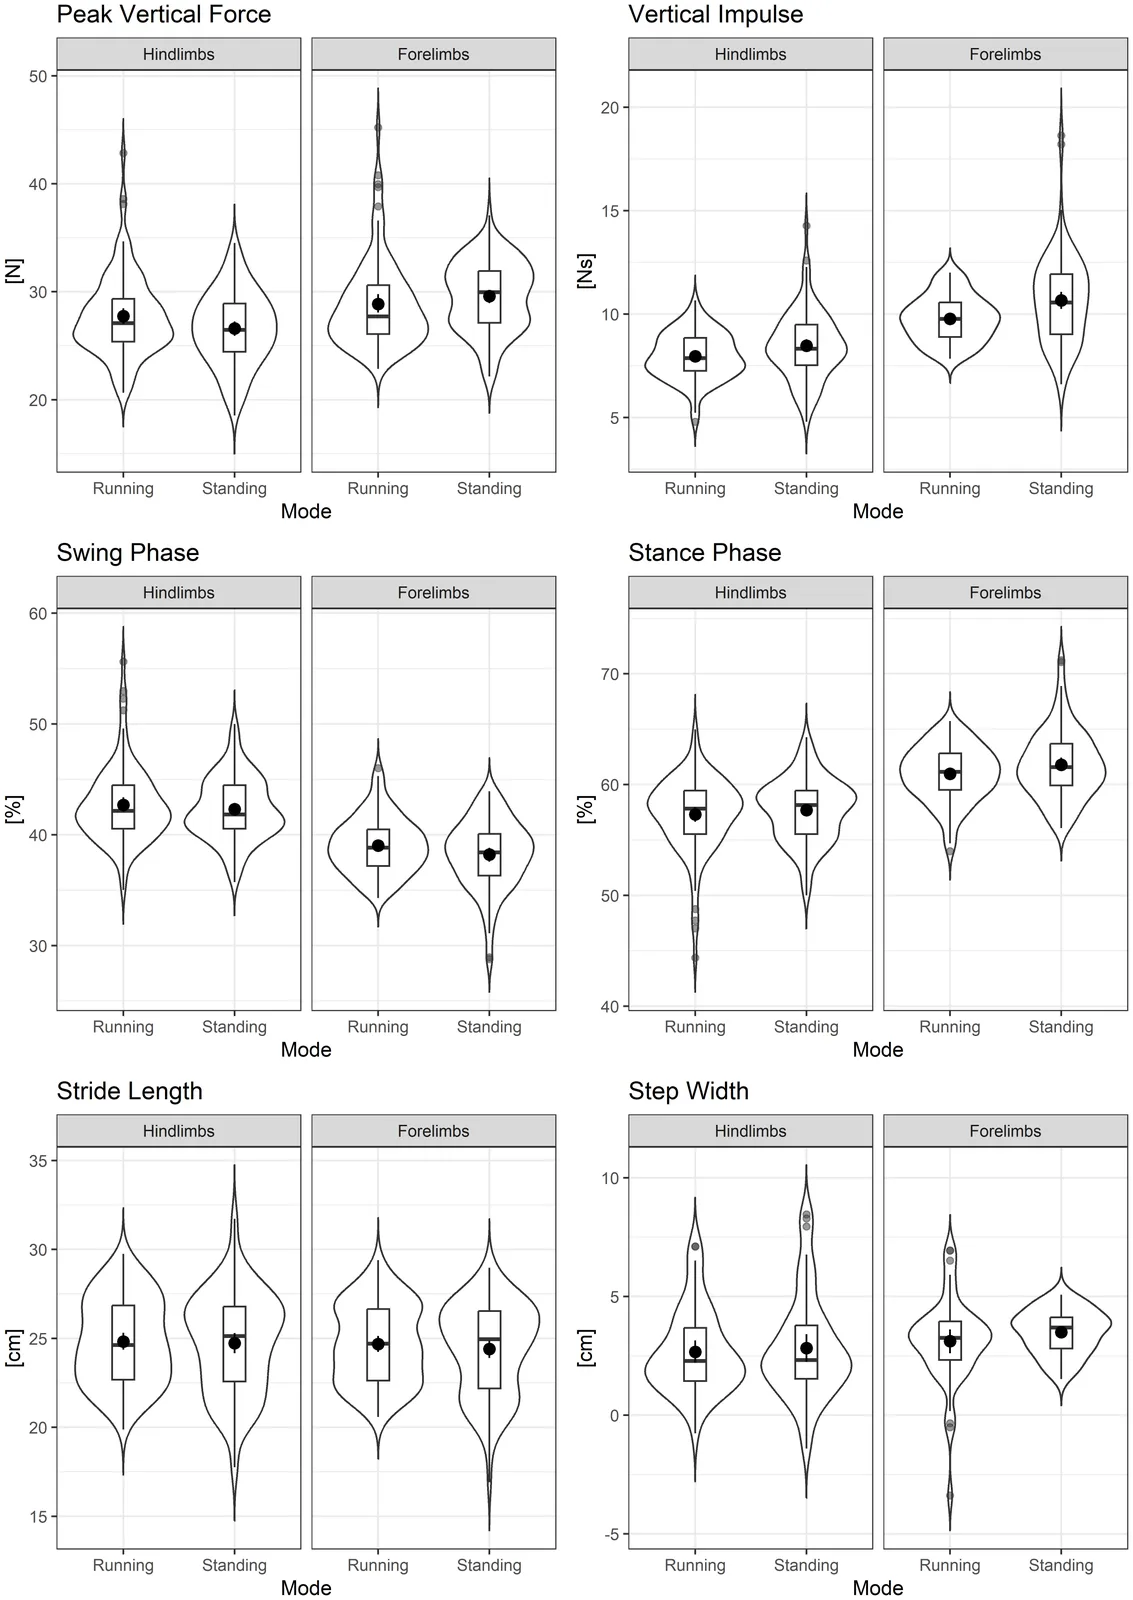
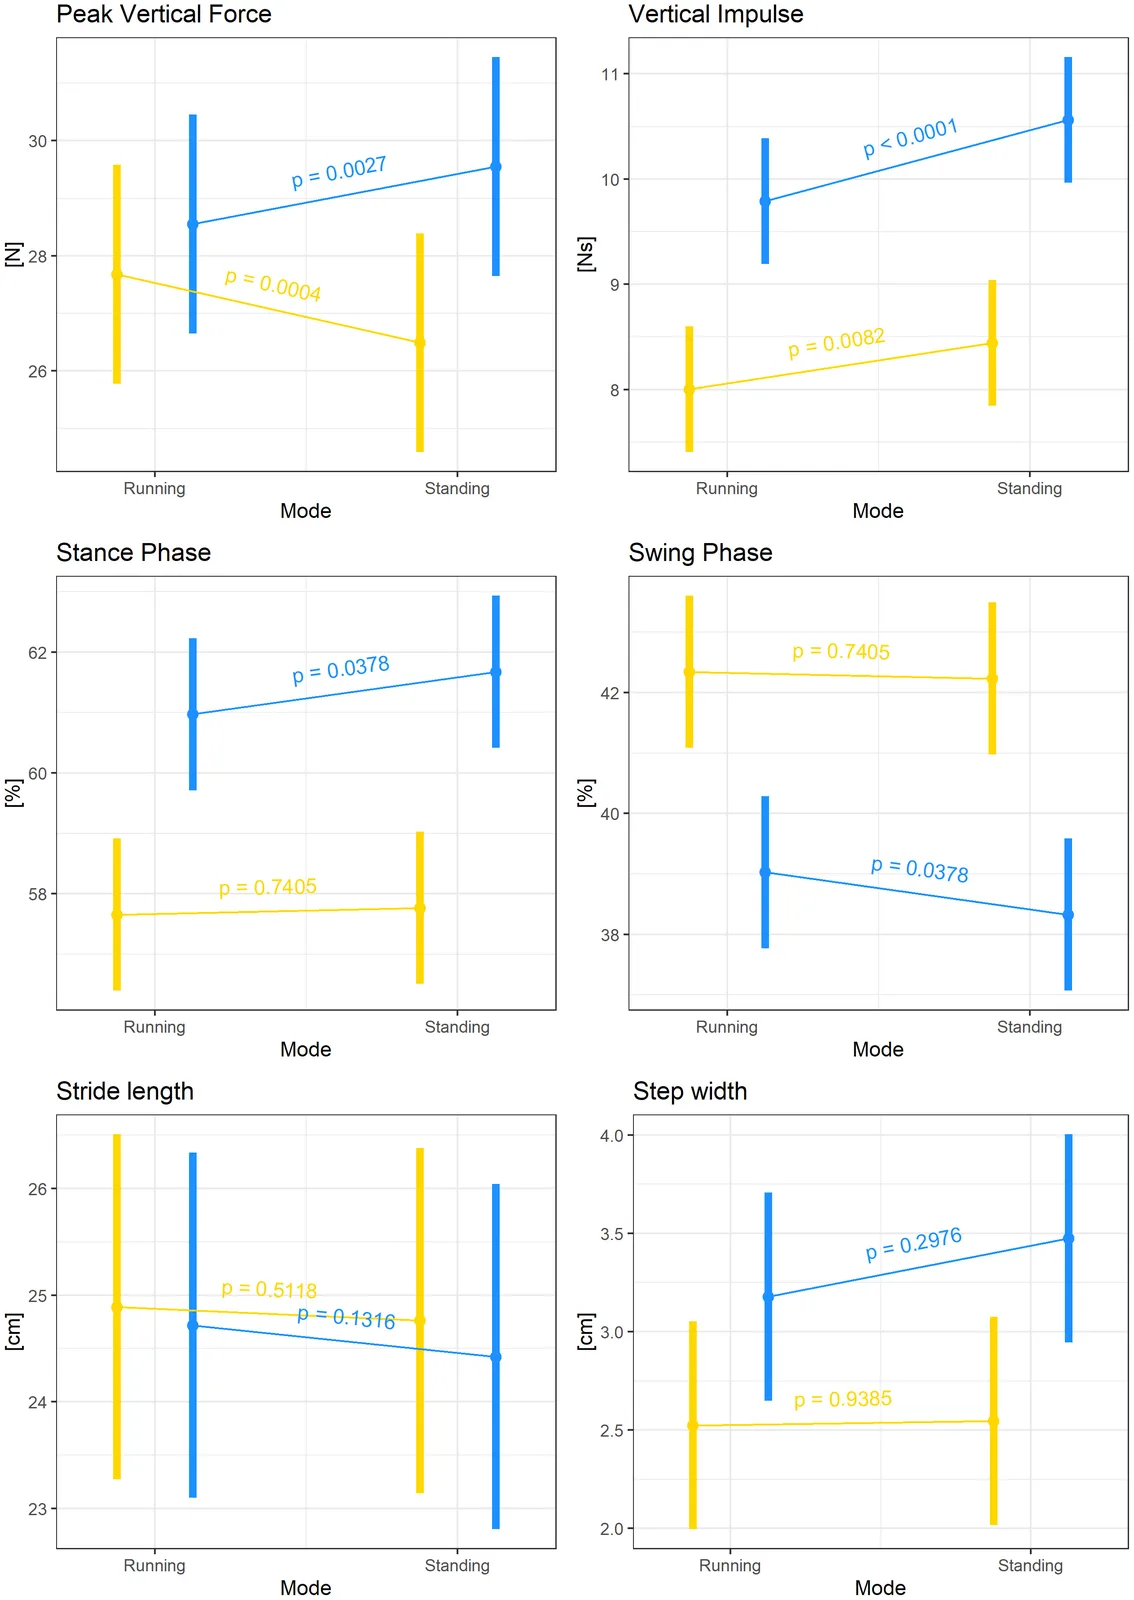
| PVF(앞다리) | 정지 29.6 N → 구동 28.6 N(차이 -0.999 N, 약 3.3% 감소) | p = 0.0027 |
| PVF(뒷다리) | 정지 26.5 N → 구동 27.7 N(차이 +1.186 N, 약 4.4% 증가) | p = 0.0004 |
| VI(앞다리) | 정지 10.56 Ns → 구동 9.79 Ns(차이 -0.772 Ns, 약 7.3% 감소) | p < 0.0001 |
| VI(뒷다리) | 정지 8.44 Ns → 구동 8.00 Ns(차이 -0.441 Ns, 약 5.2% 감소) | p = 0.0082 |
| 앞다리 입각기·유각기 시간 | 입각기 61.7% → 61.0%(-0.704%p), 유각기 38.3% → 39.0%(+0.704%p) | p = 0.0378 |
| 뒷다리 입각기·유각기 시간 | 입각기 57.8% → 57.7%, 유각기 42.2% → 42.3% | p = 0.7405, 차이 없음 |
| 보폭 | 앞다리 24.4% → 24.7%, 뒷다리 24.8% → 24.9% | p = 0.13(앞다리), 0.51(뒷다리), 차이 없음 |
| 보폭 너비 | 앞다리 3.47 cm → 3.18 cm, 뒷다리 2.55 cm → 2.52 cm | p = 0.30(앞다리), 0.94(뒷다리), 차이 없음 |
제안 기전(인과 사슬):
구동 벨트 보행 → 추진 요구 변화와 하중 재분배 → 뒷다리 PVF 증가와 앞다리 PVF·VI 감소 → 모드 의존적 운동역학 차이
7. 비판적 평가
강점
- 같은 측정 시스템 안에서 정지 모드를 보행로 대용으로 써 교차 플랫폼 보정 오차를 피함
- 개체별 속도를 정해 구동 모드에 그대로 적용해 속도 효과를 통제함
- 영상 검토와 기준에 따른 보행 구간 선별, 로버스트 혼합효과모형으로 반복 측정을 반영하고 좌우 대칭성을 별도 검증함
한계 · 의문
- 10마리의 예비 연구이고 수컷 위주(체중 기준 때문에 암컷 적음)여서 선택 편향 가능성이 있음
- 두 번의 세션(약 2주 간격)에 따른 일간 변동, 학습·적응, 피로, 동기부여 도구의 영향을 완전히 배제하지 못함
- 실제 지상 보행과의 직접 비교가 없고 가속도 자료도 기록하지 않았음
8. 향후 연구 방향
- 트레드밀 변수가 실제 지상 보행을 반영하는지 직접 비교하는 연구
- 정형외과·신경 질환 고양이에서 모드 효과와 보상 보행 확인
9. 결론
건강한 고양이에서 PVF, VI, 앞다리 입각기·유각기 시간은 트레드밀 모드에 따라 달랐고, 두 모드를 서로 대체해서 쓸 수 없다. 두 모드 모두 고양이 보행 분석에 쓸 수 있지만, 특히 운동역학 변수를 임상 평가나 미세 파행 검출에 쓸 때는 모드를 일관되게 유지해야 한다.
Keywords
feline gait analysis, pressure-sensitive treadmill, kinetic parameters, temporospatial parameters, cat locomotion, treadmill mode, pilot study
원문 그림
원문 그림 · 라이선스: cc-by