Animal Behavior
Automatic gait analysis in canines using computer vision
Automatic gait analysis in canines using computer vision
- 저자: Phelan B; Mc Nally T; Cuddy L; Lacey G
- 출처: - (2026)
- DOI/링크: https://doi.org/10.3389/fvets.2026.1729697
- 연구 계열: Topics/Animal Behavior
- 투고일: 2025-10-21
TL;DR
개의 보행을 컴퓨터 비전으로 자동 분석하는 연구 128편을 검토한 서술형 리뷰다. 현재 파이프라인은 해부학적 표면과 자세를 복원하지만 모션캡처·압력보도·형광투시 같은 기준 측정과의 검증이 거의 없다. 임상에 쓰려면 연조직 오차 범위(약 10-20 mm) 안의 단안 3D 복원, 수의 평가에 맞춘 표준 보행 지표, 부분 분석에서 전체 보행 분석으로의 전환이 필요하다고 결론지었다.
1. 연구 배경 및 동기
- 다루는 문제: 보행 분석은 보통 임상 시설에서 훈련된 전문가와 장비로 수행되어 가정 환경에서는 어렵다. 가정 영상이 늘면서 개의 보행을 객관적이고 장기적으로 관찰할 가능성이 생겼으나 개 대상 컴퓨터 비전 분야는 사람 대비 덜 성숙했다.
- 기존의 공백 / 왜 필요한가: 대부분의 비전 연구는 기준 측정 대비 검증, 견종 다양성, 임상 결과지표(CMI)와의 상관이 부족하고, 정확도 지표도 임상적으로 해석하기 어렵다.
2. 관련 연구
- 기존 연구 흐름: 전통적 보행 평가는 시각 평가, 모션캡처, 압력 보도·힘판, 트레드밀, 착용형 센서, 보호자 설문(CMI)이며, 비전 쪽은 2D 키포인트(DeepLabCut, ViTPose), SMAL 계열 3D 메시(BARC, BITE, AniMer, 4D-Animal), 비골격 복원으로 나뉜다.
- 이 논문의 위치: 단안 관절·형상 복원과 임상적 의미가 있는 보행 지표 추출·해석을 하나의 파이프라인으로 보고, 10-20 mm 연조직 오차 기준으로 각 방법의 임상 적용 가능성을 평가한 리뷰다.
3. 핵심 기여
- 연조직 오차에 근거해 포즈 오차 해석 기준(10 mm 미만 고정밀, 10-20 mm 마커 기반과 비슷, 약 25 mm 초과 해부학적 정확도 상실)을 제시
- 세 가지 요구사항 도출: 견종 형태·가림에 강한 단안 3D 복원, CMI와 정렬된 표준 보행 지표, 부분 분석에서 전체 보행 분석으로의 전환
- 견종 대표 데이터셋, 합성-실제 도메인 적응, 앙상블 학습, 윤리(개인정보) 등 우선 연구 방향 정리
4. 제안 방법론
- 전체 접근 논리: Google Scholar, ScienceDirect, PubMed를 검색해 개 컴퓨터 비전 연구를 중심으로 선별하고, 연구를 (1) 관절·형상 복원과 (2) 보행 분석으로 나눠 방법론 품질과 검증 수준을 비교했다.
- 단계:
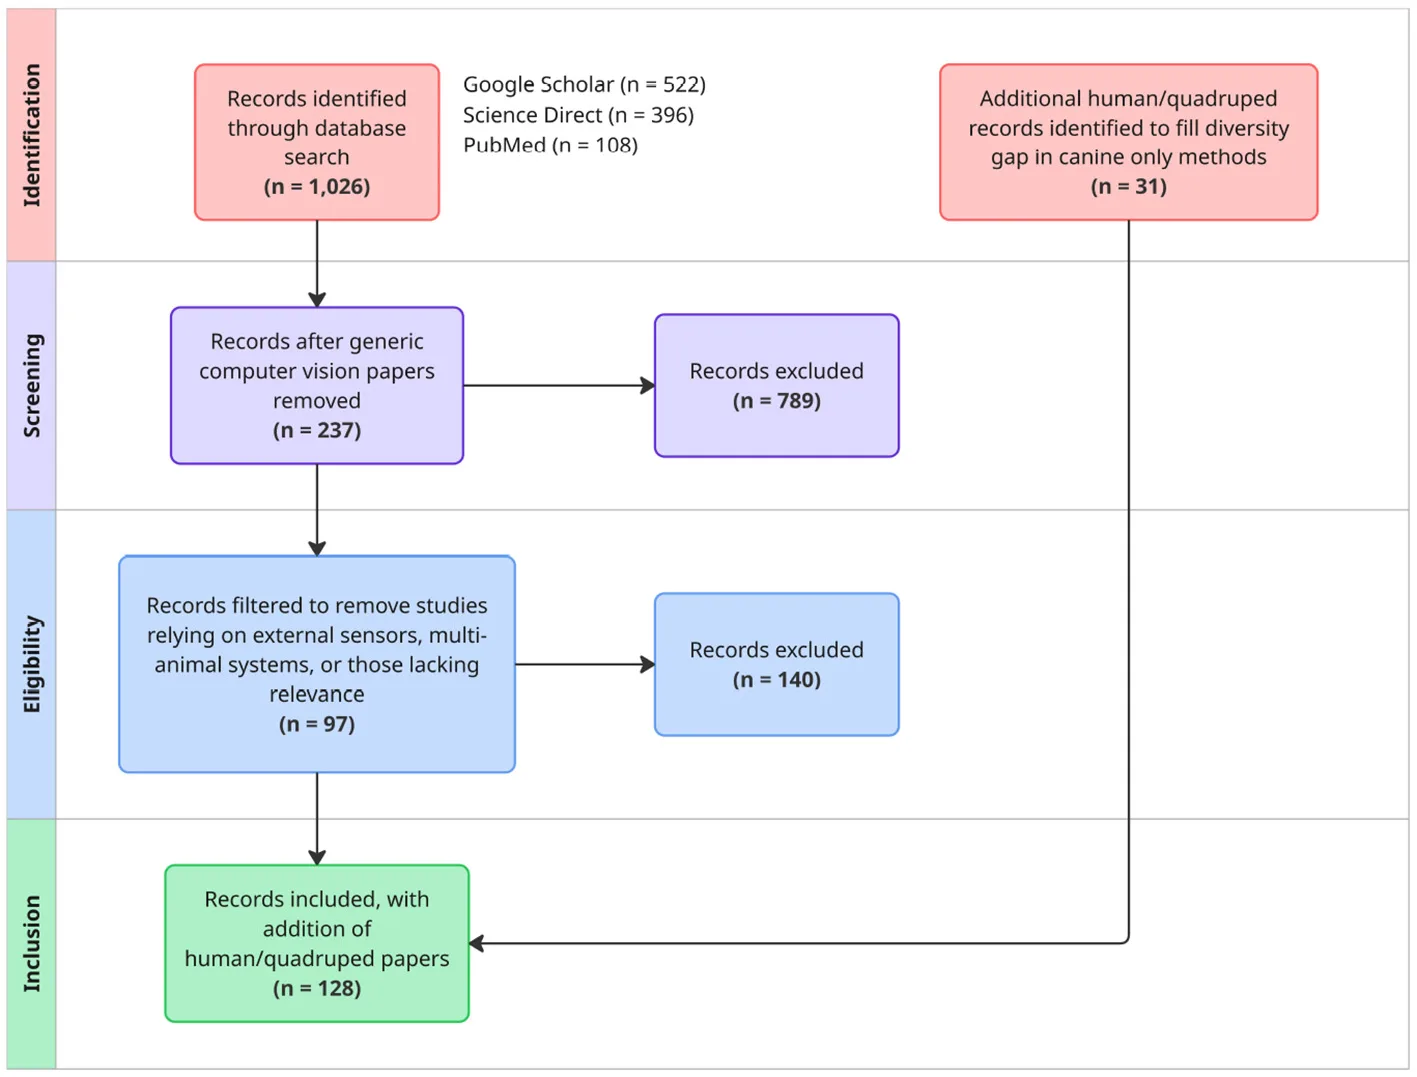
- 2025년 10월까지 문헌 검색, 검색어는 computer vision, canine, dog, gait analysis, gait parameter extraction, pose estimation, mesh reconstruction
- 총 1,026건(Google Scholar 522, ScienceDirect 396, PubMed 108) 중 237건을 거쳐 개 컴퓨터 비전 핵심 연구 97편 선별
- 사람·네발동물 연구 31편을 보강해 최종 128편을 상세 검토
- 방법, 데이터셋, 구조, 보행 지표, 평가 지표, 임상 관련성을 추출해 두 범주로 분류
5. 실험 설정
| 항목 | 내용 |
|---|---|
| 대상/재료 | 검토 문헌 128편(개 컴퓨터 비전 핵심 97편 + 사람·네발동물 31편), 대상 종은 주로 개이며 말·양·설치류·사람 연구 포함 |
| 처리 조건 | 포함: 개 관련 컴퓨터 비전·영상 기반 보행 분석, 2D/3D 포즈·메시·보행 지표 추출 방법, 동료 심사 학술지·학회 논문, 충분한 기술 정보. 제외: 비전 없는 착용 센서·힘/압력 기반 연구(맥락 제외), 일반 컴퓨터 비전 기법, 10년 이상 지난 연구(기반 방법론 제외), 다중 개체 추적·로봇·무관한 컴퓨터 그래픽스 |
| 대조군 | 해당 없음(리뷰) |
| 측정 방법 | 비전 방법, 데이터 특성(실제·합성·견종 다양성), 구조, 보행 지표와 추출법, 평가 지표(MPJPE 등), 임상 관련성, 기준 측정 대비 검증 여부 |
6. 실험 결과 분석
| 지표 | 변화(Δ) | 조건 · 유의성 |
|---|---|---|
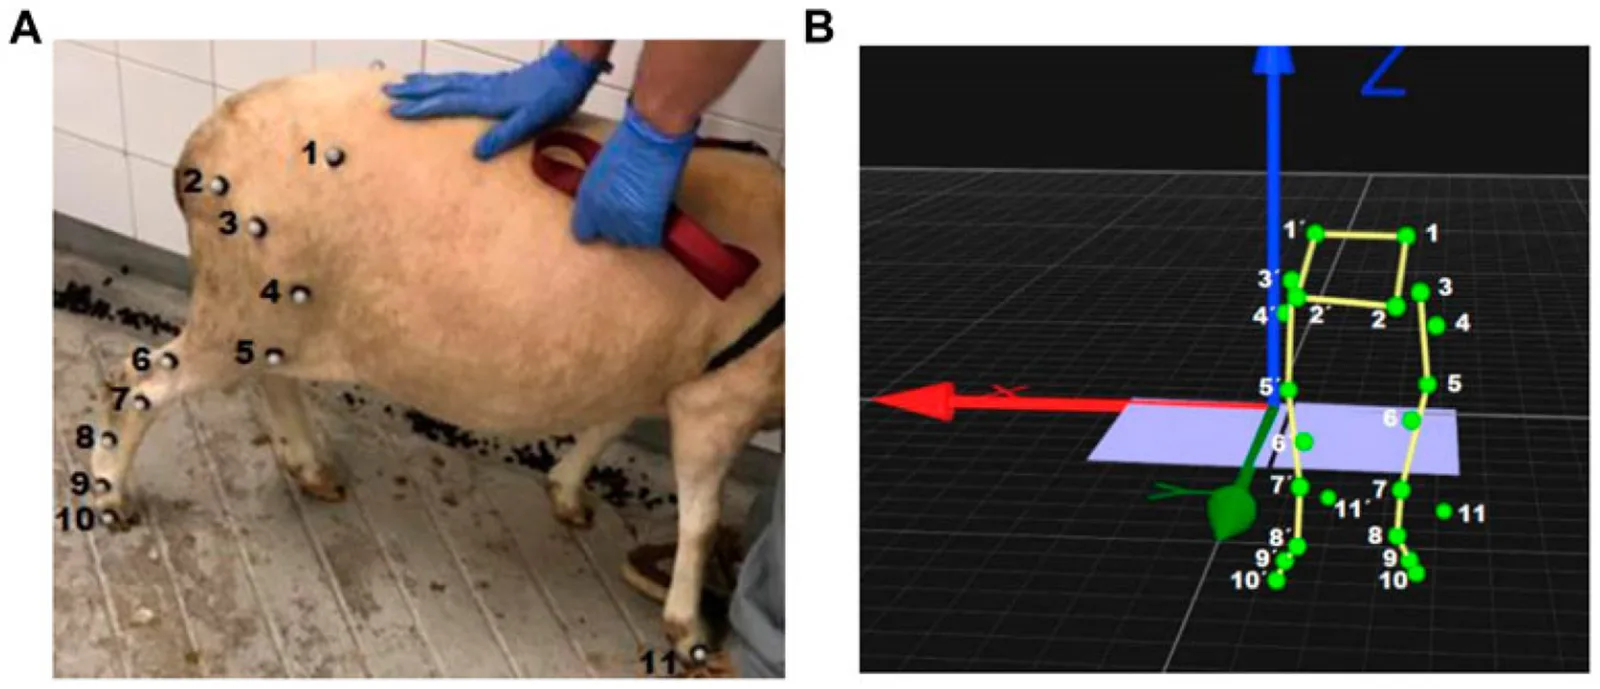
| 연조직 오차 기준 | 마커 기반 관절 중심 오차 약 10-20 mm, 대퇴 연조직 오차 RMS 약 8-9 mm·최대 약 27 mm | 형광투시 검증 문헌(Benoit, Lin 등) 기준 |
| 단안 3D 방법 정확도 | DigiDogs MPJPE 50 mm 미만, AniMer PA-MPJPE 80.4·MPVPE 85.7 | 10-20 mm 범위를 벗어나 저충실도로 분류됨 |
| SMAL 계열 메시 방법 | BARC 실루엣 IoU 75.1·PCK@0.15 82.7, BITE scan→mesh 2.07 cm·mesh→scan 3.15 cm, 4D-Animal 평균 IoU 0.84 | 관절 중심·각도 오차가 없어 임상 적용성을 평가할 수 없음 |
| 개 보행 분석 사례 | Gong 등 보행 빈도 오차 최대 2.46%·듀티 사이클 오차 4.33%, Gill 등 보행 속도 0.65 ± 0.08 m/s, Palez 등 다중 분류 정확도 최대 96%(이진 82%) | 대부분 기준 측정 대비 임상 검증 없음, Palez 등은 IMU 기반 |
| 2D 대 3D 추출 가능 지표 | 2D는 시공간 지표(보폭 시간, 주기 등)만 안정적, 3D는 관절 각도·골반 운동·사지 협응까지 가능 | 가림·조명·시점 변화에서 2D 오차 증가 |
| 임상 검증 현황 | 완전한 임상 검증을 보고한 연구는 일부(Feuser의 말 AAEP 파행 척도, Palez의 개 임상 진단)에 한정 | 견종 강건성은 대체로 보고되지 않음 |
제안 기전(인과 사슬):
단안 영상 → 관절·표면 3D 복원(SMAL 계열 등) → 시공간·운동학 보행 지표 추출 → 이상 보행 검출·패턴 분류 → CMI 및 임상 결과와 연결(검증은 아직 부족)
7. 비판적 평가
강점
- 복원, 지표 추출, 해석을 하나의 파이프라인으로 통합해 격차를 체계적으로 짚음
- 연조직 오차에 근거한 정량적 평가 기준과 ICC·MDC 같은 임상 신뢰도 지표 필요성을 제시
- 개인정보 보호 등 윤리 고려와 구체적 향후 방향 포함
한계 · 의문
- 체계적 리뷰가 아닌 서술형 리뷰로 검색 편향 가능성이 있음
- 개 대상 연구가 적어 사람·말·양 등 다른 종 연구로 보강했고, 방법 간 지표가 달라 직접 비교가 어려움
- 관절 각도 오차 기준은 사람 문헌(2-5도)에 의존하며 수의 합의 기준이 없음
8. 향후 연구 방향
- 견종 대표 데이터셋 구축과 모션캡처·형광투시로 검증된 기준 데이터 확보
- 합성 데이터에서 실제 데이터로의 도메인 적응과 앙상블·다중 모듈 학습으로 전체 보행 평가
- 조기 파행 검출, 수술 후 회복 모니터링, 정형 대 신경 질환 분류 등 진단 모델과 수의학-생체역학-컴퓨터 비전 협업
9. 결론
개 보행의 자동 분석은 객관적이고 접근성 높은 장기 평가 가능성이 있으나, 현재는 단안 3D 복원의 정확도, 데이터 다양성, 임상 검증이 부족하다. 10-20 mm 오차 범위의 3D 복원, 임상 정렬된 보행 지표, 전체 보행 해석 프레임워크를 임상의와 함께 검증해야 임상 도구로 발전할 수 있다.
Keywords
canine gait analysis, computer vision, pose estimation, 3D reconstruction, monocular vision, gait parameters, biomechanics, veterinary assessment
원문 그림
원문 그림 · 라이선스: cc-by